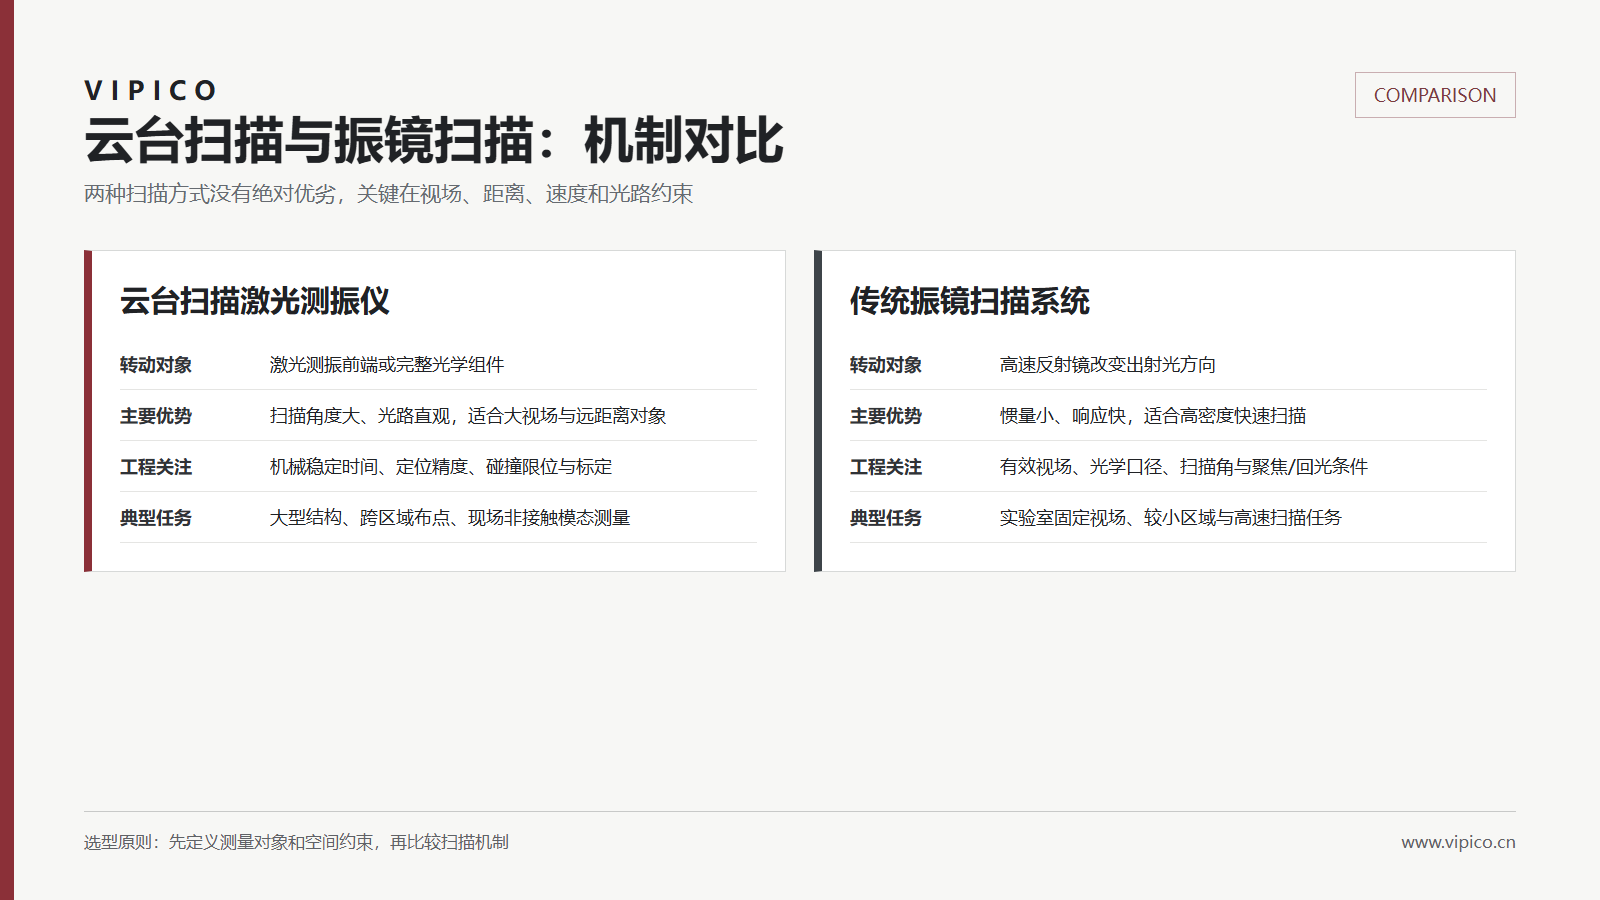
云台扫描激光测振仪通过机械角度定位机构带动激光测振前端或光学组件转向;传统振镜扫描系统则通过高速反射镜改变激光出射方向。两者都能实现多测点非接触振动测量,但在扫描角度、速度、光路约束、标定方法和适用对象上存在明显差异。
两种扫描方式的核心区别
| 比较维度 | 云台扫描激光测振仪 | 振镜扫描激光测振仪 |
|---|---|---|
| 扫描机制 | 转动激光前端或完整光学组件,改变测量视线 | 转动小型反射镜,快速改变出射光方向 |
| 扫描角度与视场 | 容易获得较大的机械转角,适合跨区域布点 | 受光学口径、镜面尺寸、扫描角和成像光路影响 |
| 扫描速度 | 需等待机械定位与稳定,速度通常低于高速振镜 | 反射镜惯量小,适合高速和高密度扫描 |
| 远距离任务 | 光路直观,便于针对大型结构和远距离对象规划 | 需关注距离增大后光斑、回光、有效视场和角度分辨率 |
| 标定重点 | 云台零位、角度模型、设备坐标与视觉坐标关系 | 振镜角度、光路畸变、聚焦/成像与扫描场映射 |
| 机械与光学风险 | 稳定时间、重复定位、碰撞限位和线缆管理 | 镜面口径、热漂移、光学像差及大角度回光条件 |
为什么云台扫描适合大视场工程测量
当被测对象尺寸较大、测点跨越区域较广,或测试距离使振镜有效视场受到限制时,云台可以用较大的Pitch/Yaw转角覆盖目标。VIPICO系统还将RGB-D视觉网格、二维定位和法向几何结合,用于组织曲面测点并记录光斑落点。
这种优势并不意味着云台在所有任务中都更快。机械结构需要到位和稳定时间,高密度小区域扫描通常更看重振镜的速度。工程选型应基于对象尺寸、工作距离、关注频段、测点数量、允许测量时间和回光条件,而不是只比较“扫描速度”一个参数。
选型决策表
| 测试条件 | 更值得优先评估的方案 | 原因 |
|---|---|---|
| 大型结构、跨区域测点、远距离现场 | 云台扫描 | 大角度转向和设备布置更直观 |
| 固定实验室、小视场、高密度快速扫描 | 振镜扫描 | 低惯量反射镜可提高扫描速度 |
| 曲面对象且需要几何拓扑 | 云台 + 视觉标定,或带几何测量的振镜系统 | 关键是坐标标定与法向信息,而非扫描器名称 |
| 旋转或运行对象 | 根据同步、触发、目标可见性综合选择 | 运行工况、回光与参考信号往往比扫描机制更重要 |
评估供应商方案时应问什么
- 扫描范围是光学视场还是机械转角?在目标距离下对应多大区域?
- 定位精度、重复定位精度和光斑落点误差分别如何定义?
- 采集前是否有到位与稳定判据,怎样记录复测与异常点?
- 曲面法向补偿的几何来源是什么,几何无效时如何保留原始LOS数据?
- 系统能否输出原始时域、参考信号、坐标拓扑和第三方交换格式?
可在产品中心查看不同扫描式激光测振方案,或通过技术咨询表单提交视场、距离和频率范围。
常见问题
云台扫描一定比振镜扫描范围更大吗?
通常更容易实现大机械转角,但最终可用范围仍受设备遮挡、激光回光、工作距离、目标曲率和安全边界影响。
振镜扫描一定比云台更准确吗?
不能只凭机制判断。准确度取决于角度标定、光路、距离、定位模型、机械稳定性以及目标表面条件。
两种系统都能做模态分析吗?
可以。扫描机构负责获得多测点响应;模态分析还需要合适的激励/参考、同步采集、坐标拓扑和算法。
