Scanning Laser Vibrometry
云台扫描激光测振
与模态分析系统
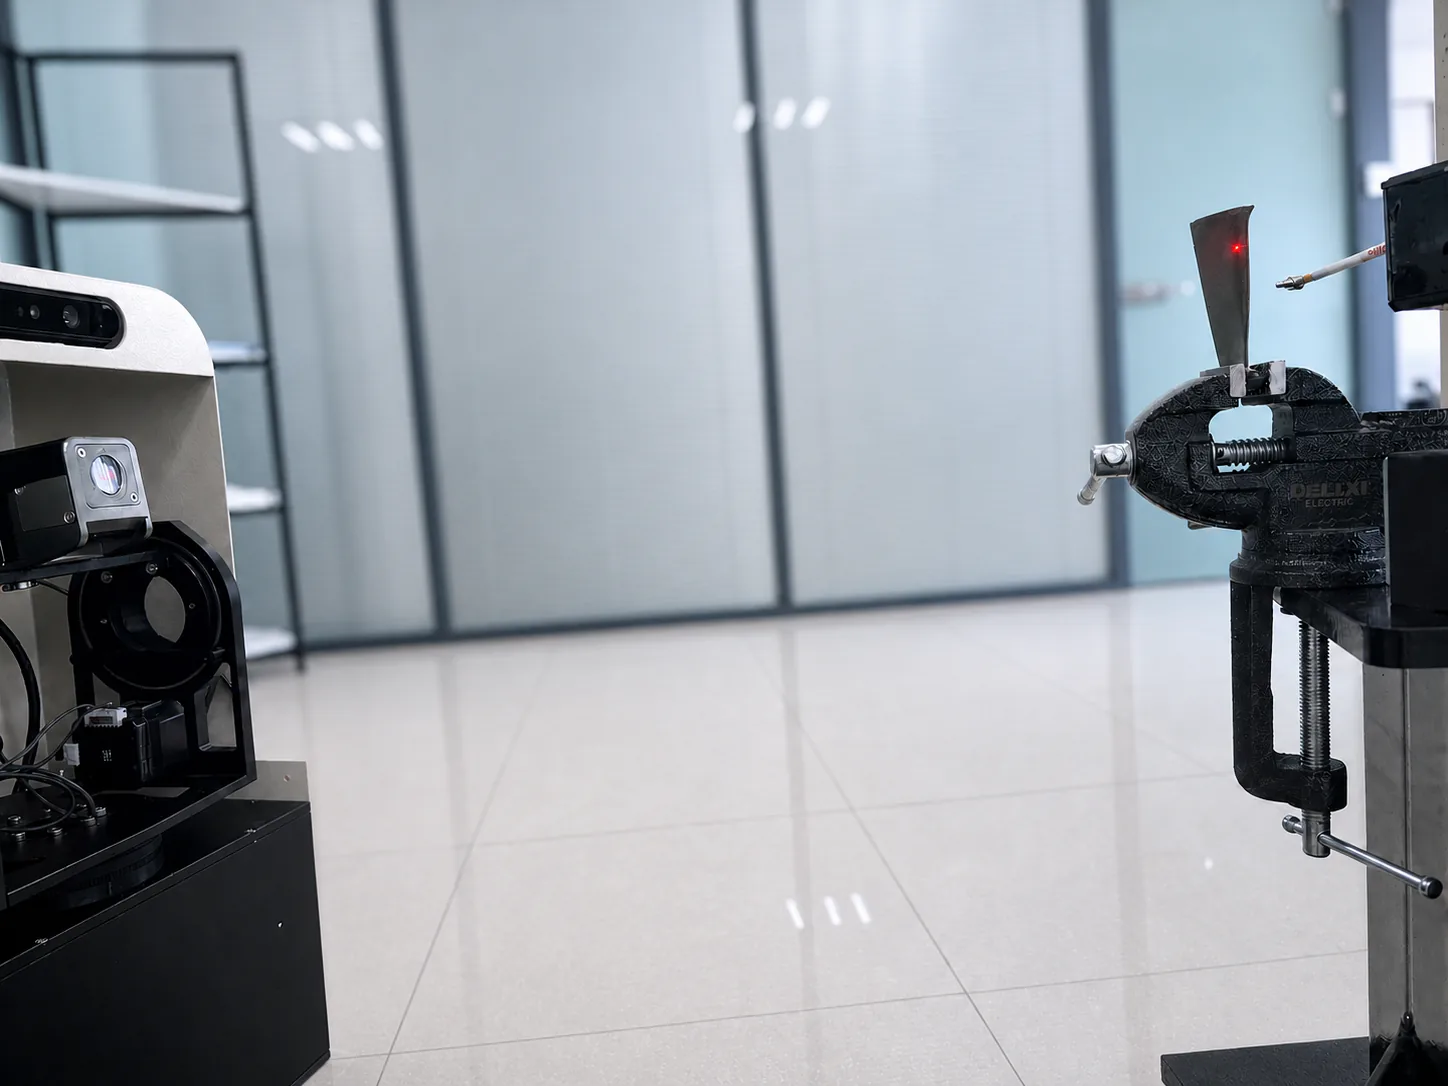
VIPICO云台扫描激光测振仪将非接触激光测振、二维云台自动扫描、RGB-D视觉标定与结构模态分析集成于一套Windows上位机平台,用一束激光完成被测表面的逐点振动测量,并输出ODS、OMA、EMA振型与可追溯报告。
- 非接触 · 零附加质量
- 2.5D曲面定位
- ODS / OMA / EMA
- SIMO / MIMO
Product Features
产品特点
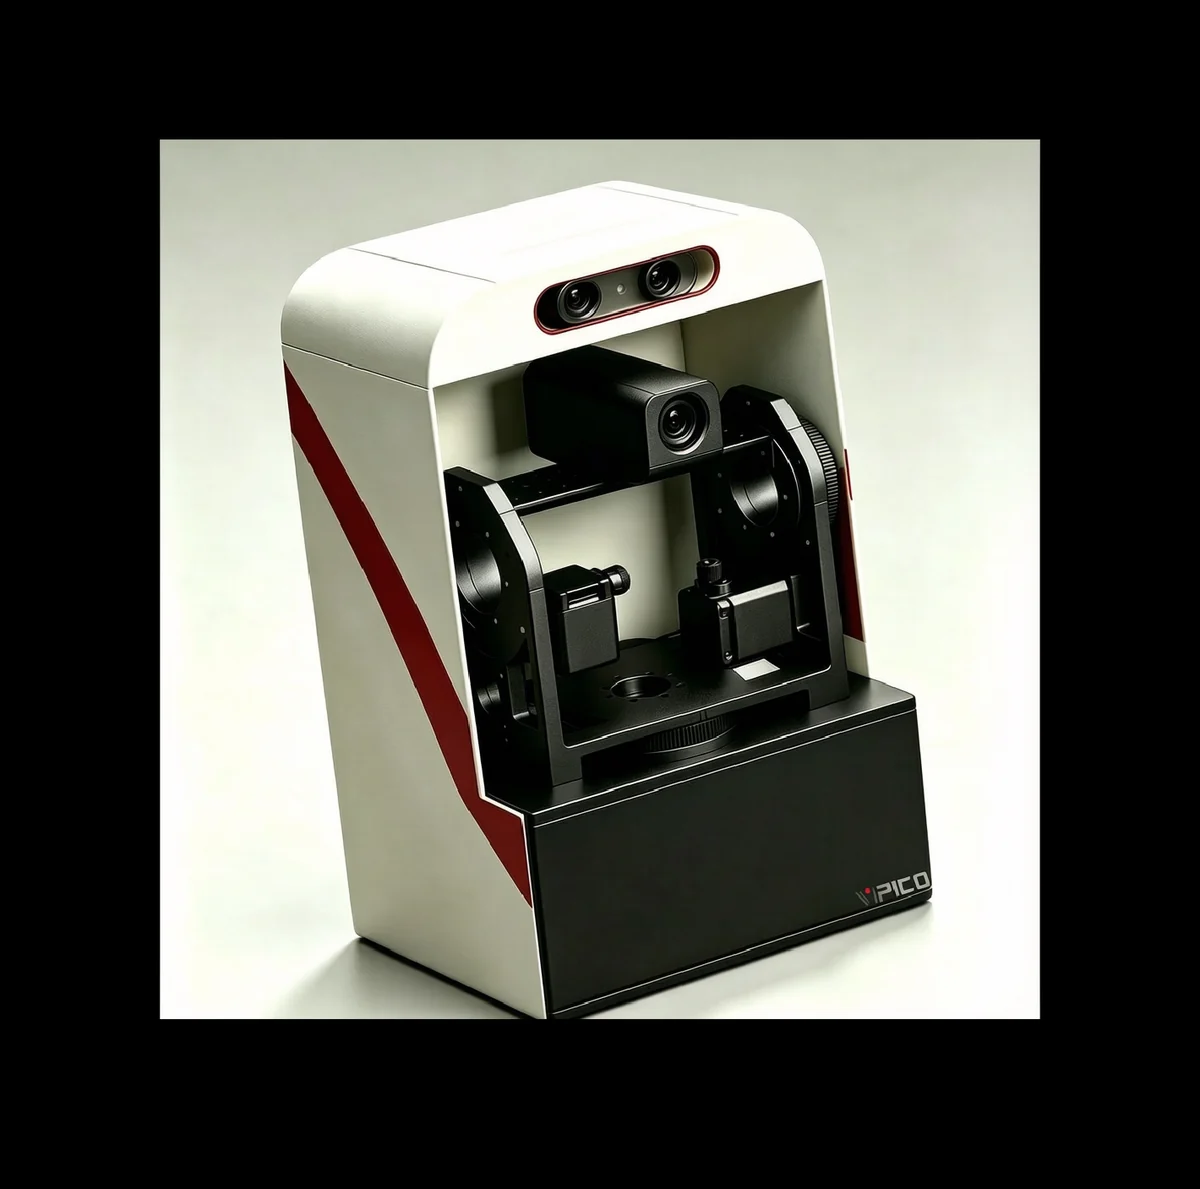
系统面向大尺寸结构、复杂曲面及难以布置接触式传感器的测试任务,将测点规划、扫描采集、质量审核、模态分析和报告交换整合为连续工作流。
非接触、零附加质量
激光测量不改变轻质薄壁结构的动力学特性,减少接触式传感器引入的质量与刚度加载误差。
全自动云台扫描
视觉自动标定配合云台逐点定位,减少大量加速度计布设及人工移动测点所需时间。
2.5D曲面定位
利用RGB-D视觉识别表面拓扑并生成网格,使二维扫描路径贴合三维曲面几何。
LOS与法向补偿并存
同时保留激光视线方向原始响应和法向补偿结果;几何信息不足时仍保留原始数据。
完整模态分析能力
支持ODS、OMA和EMA,并覆盖SIMO、MIMO、力锤、激振器及环境或运行激励场景。
大角度扫描范围
Pitch -90°至+90°、Yaw -180°至+180°,适合大型结构和宽视场测点规划。
数据可追溯、可审计
原始数据事务提交,复测revision不覆盖历史,记录参数来源、响应版本和审核决定。
质量证据自动汇总
汇总双击、回光、过载和相干性等质量指标,为人工审核和复测决定提供依据。
硬件抽象与兼容
设备抽象接口隔离厂商SDK,便于按项目需求替换激光、DAQ、云台和视觉设备。
How It Works
扫描激光测振仪工作原理
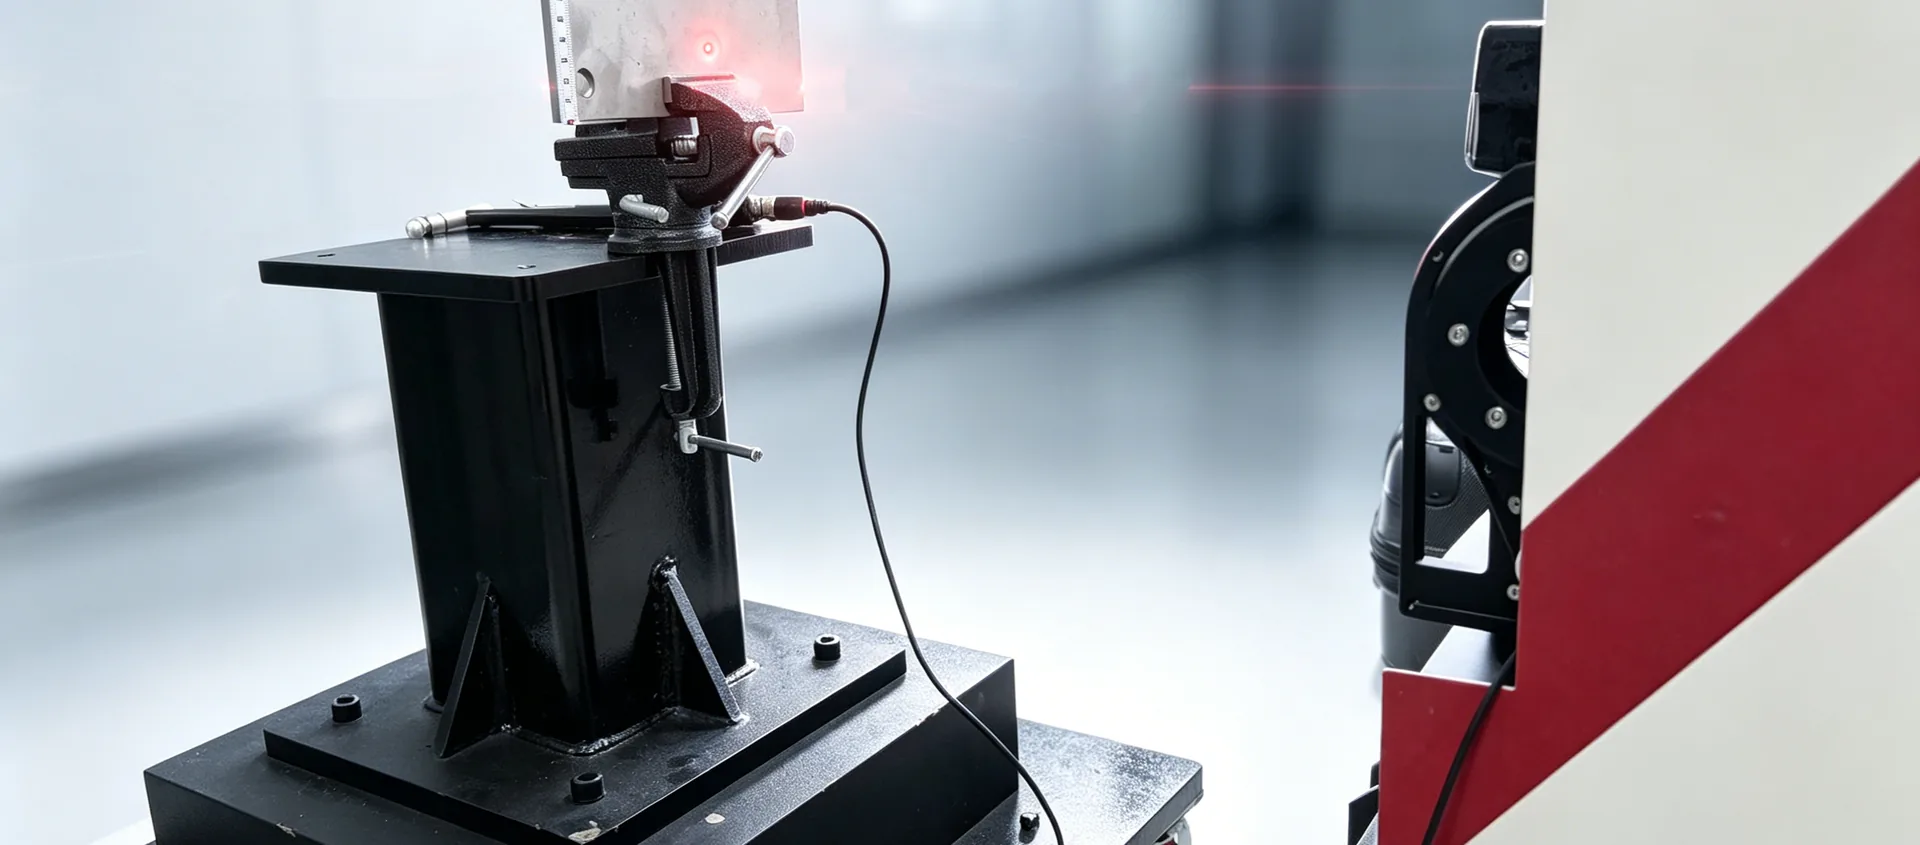
激光测振前端测量目标表面沿激光视线方向的振动响应;云台改变激光指向,RGB-D相机提供测点几何,同步采集设备记录扫描响应与公共参考,软件再完成空间响应重建与模态辨识。
- 01参数配置
- 02定位标定与网格
- 03扫描测量
- 04数据审核
- 05模态分析
- 06报告与交换
- 非接触获取振动响应
单点激光测振前端输出位移、速度或加速度模拟信号,避免在结构表面粘贴传感器。
- 视觉识别与网格标定
RGB-D相机完成轮廓识别、标定、拓扑快照和法向几何,为扫描测点建立空间映射。
- 云台逐点定位
Pitch/Yaw步进机构依照扫描路径驱动光斑,并通过到位与稳定判据确保采集前状态就绪。
- 同步采集响应与参考
以太网同步DAQ同时记录扫描响应、固定公共响应参考或力参考,保持跨通道相位一致性。
- 重建与模态辨识
软件保留LOS原始响应,并在几何可信时进行法向补偿,随后执行ODS、OMA或EMA分析。
- 审核、可视化与交付
输出振型动画、照片热力云图、Word/PDF报告,并支持HDF5、VIP、UFF/UNV和CSV格式。
Specifications
技术参数
以下为产品手册V1.1所列系统级指标。具体激光测振前端、DAQ、视觉设备及定制配置以技术协议和最终交付清单为准。
| 指标 | 数值 | 说明 |
|---|---|---|
| 分析频率范围 | 最高100 kHz | 由DAQ采样率与算法矩阵边界决定 |
| 测量距离 | 最远50 m,可定制 | 适用于远距离目标与大型结构 |
| 振动位移分辨率 | < 0.1 nm @ 1000 Hz,可定制更高分辨率 | 用于超微幅振动辨识 |
| 振动速度分辨率 | < 1 μm/s @ 1000 Hz,可定制更高分辨率 | 用于低速精密结构测量 |
| 振动幅值线性误差 | < 1% | 系统幅值线性指标 |
| 二维定位精度 | < 1 mm,可定制50 μm | 扫描光斑与标定网格的平面定位精度 |
| 扫描速度 | 30°/s | 云台Pitch/Yaw标称扫描角速度 |
| 扫描范围 | Pitch -90°至+90°;Yaw -180°至+180° | 覆盖结构大角度扫描 |
| 相机深度分辨率 | 1920 × 1080 | RGB-D视觉深度图分辨率 |
| 深度精度 | 1 mm,可定制至50 μm | 视觉深度测量精度 |
| 相机模式 | 标准、黑色、反光、HDR | 适配多种表面材质与光照条件 |
| 通道数量 | 最高16个采集通道 + 2个模拟输出通道,可定制更多 | 多通道同步采集与激励输出 |
| 通道同步延迟 | < 0.3 μs | 用于保持跨通道相位一致性 |
| 工作环境 | 0 ℃至50 ℃;10%至85% RH,无结露 | 现场及实验室通用环境 |
| 防护等级 | ≥ IP53 | 防尘及日常泼溅防护 |
| 组成 | 关键能力 | 功能角色 |
|---|---|---|
| 激光测振前端 | 单点测振、网络控制;位移/速度/加速度模拟输出 | 非接触测量结构表面沿激光视线方向的振动 |
| 二维角度定位机构 | Pitch/Yaw步进驱动、软件限位、永久零位及上电回零 | 驱动激光光斑逐点定位,并通过到位与稳定判据确认状态 |
| 三维视觉设备 | RGB-D相机、轮廓识别、拓扑快照和法向几何 | 支持标定、网格生成及法向补偿几何解算 |
| 同步采集设备 | 以太网同步DAQ,多通道采集和模拟输出 | 同步采集扫描响应、固定参考或力参考 |
| 上位机软件 | 配置、标定、扫描、审核、分析、报告及交换 | 统一管理设备与数据工作流,不绑定具体硬件厂商UI |
参数说明:手册注明“可定制”的指标需结合实际硬件配置、被测表面、工作距离、采样设置和测试环境确认;产品功能与参数如有更新,以最新技术协议为准。
Architecture Comparison
与传统振镜扫描激光测振仪的区别
两类系统都可实现非接触扫描测振,核心区别在于光束转向架构与适用任务。下表比较典型架构,不针对特定厂商或型号。
| 比较维度 | VIPICO云台扫描方案 | 传统振镜扫描方案 |
|---|---|---|
| 光束转向方式 | 由Pitch/Yaw二维角度定位机构改变激光测振前端的指向 | 由高速反射镜改变激光束的出射方向 |
| 典型扫描范围 | Pitch ±90°、Yaw ±180°,强调大角度覆盖 | 通常由振镜偏转角、扫描镜头和光路口径共同决定 |
| 扫描速度 | 云台标称角速度30°/s,适合带到位与稳定判据的逐点测量 | 镜片惯量较小,光束偏转通常更快,适合高密度快速扫描 |
| 大型结构与远距离 | 最远50 m可定制,适合大型结构、宽视场及大角度测点分布 | 可实现远距离测量,但有效范围与光学系统、镜头和目标反射条件关系较大 |
| 曲面几何 | 集成RGB-D视觉,支持2.5D曲面定位、拓扑快照和法向补偿 | 是否具备三维几何和法向补偿取决于系统是否配置视觉或几何测量模块 |
| 定位与稳定确认 | 步进定位、软件限位、永久零位、上电回零以及到位/稳定判据 | 以振镜角度控制和光学标定为主,控制与反馈方式取决于具体型号 |
| 系统开放性 | 通过设备抽象接口适配激光、DAQ、云台和相机,便于硬件替换与升级 | 通常为高度集成光机电系统,开放程度取决于厂商接口 |
| 更适合的任务 | 大型结构、大角度覆盖、复杂曲面、远距离及需要灵活硬件组合的工程测试 | 对扫描速度、点密度及紧凑光路要求较高的测量任务 |
| 选型关注点 | 扫描机构本身不直接决定最终测量精度,应综合比较激光测振前端、工作距离、目标反射率、角度定位、同步采集、参考通道、几何补偿和模态算法。 | |
对比边界:振镜扫描系统的性能因镜片、扫描头、镜头、视觉模块和控制算法差异较大;选型应以具体型号技术资料及现场验证结果为准。
Modal Analysis
模态分析与数据交付
从扫描响应到振型动画,软件覆盖运行变形、运行模态和实验模态,并提供模态质量评估、可视化及第三方数据交换。
ODS运行变形
基于峰值频率序列或目标频率,输出指定频率下的运行振型;可信相位需要公共参考。
输入:扫描响应 + 可选公共参考EMA实验模态
支持SIMO与MIMO配置,采用P-LSCF/PolyMAX、EFDD等方法识别固有频率、阻尼与振型。
输入:扫描响应 + 力参考OMA运行模态
采用EFDD、SSI-COV和SSI-DAT等算法,从运行或环境激励响应中识别结构模态。
输入:扫描响应 + 固定公共响应参考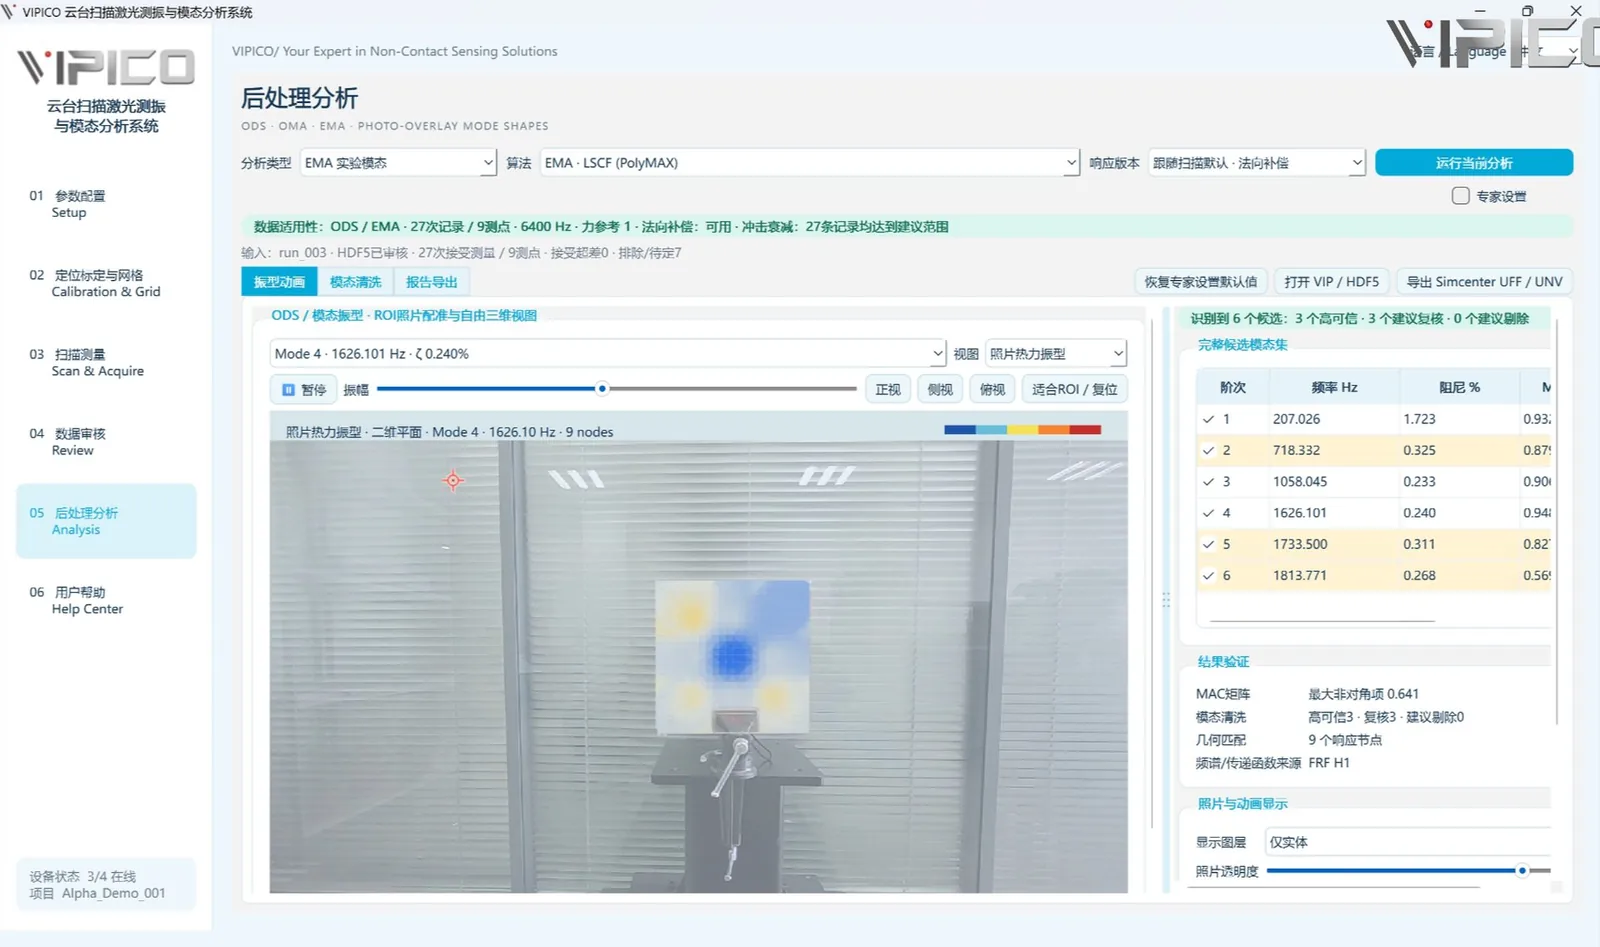
后处理分析与质量评估
系统以照片融合、热力云图及自由二维/三维表面显示振型,并使用稳定图、CMIF、MAC、MPC和Auto-MAC辅助候选模态清洗。
- 工程存储:HDF5、.vip便携工程
- 报告输出:Word、PDF
- 第三方交换:UFF、UNV
- 通用导出:CSV
Applications
主要应用
适用于轻质、薄壁、高温、旋转或不便粘贴传感器的被测对象,以及需要高密度空间测点和振型可视化的结构动力学任务。
汽车与零部件
车身薄板、制动盘与卡钳、排气系统、内饰面板及NVH分析。
航空航天
叶片、蒙皮、轻质复合材料结构及卫星结构件的振动与模态测试。
机械与精密制造
机床结构、电机、压缩机、齿轮箱和风扇叶片。
电子与微结构
PCB、扬声器振膜、微型元件和MEMS的非接触振动测量。
家电与消费品
洗衣机、空调、电机及消费电子结构件的运行变形与噪振分析。
材料与结构研究
复合材料板、梁板结构及适用距离内的结构健康监测研究。
FAQ
扫描激光测振仪常见问题
什么是云台扫描激光测振仪?
云台扫描激光测振仪通过二维角度定位机构改变单点激光测振前端的指向,在多个空间测点依次获取非接触振动响应。VIPICO系统进一步结合RGB-D视觉、同步DAQ和ODS/OMA/EMA算法,完成测点规划、扫描采集、审核、模态分析和报告输出。
云台扫描和振镜扫描的主要区别是什么?
云台扫描通过机械角度机构改变测振前端指向,强调大角度覆盖和灵活的硬件组合;振镜扫描通过反射镜快速偏转激光束,通常具有更高的光束扫描速度。两者最终测量能力仍取决于激光前端、光路、工作距离、同步采集、几何标定和算法配置。
系统可以开展哪些模态分析?
系统支持ODS运行变形、OMA运行模态和EMA实验模态,覆盖SIMO和MIMO试验配置,并提供稳态图、CMIF、MAC、MPC和Auto-MAC等模态质量评估工具。
哪些被测对象更适合非接触扫描测量?
轻质薄壁、高温、旋转、尺寸较大、表面难以布置传感器,或接触式传感器附加质量会影响动力学特性的对象,更适合采用非接触激光测振。实际可测性还需结合反射率、工作距离、振动范围和现场环境评估。
产品参数是否可以定制?
测量距离、位移与速度分辨率、二维定位精度、视觉深度精度及采集通道数量等指标可根据项目需求定制,最终配置应以技术协议和交付清单为准。
