非接触模态测量是利用激光测振、视觉或其他非接触传感方式采集结构响应,再通过实验模态分析(EMA)或运行模态分析(OMA)识别固有频率、阻尼和振型。它特别适合轻质、薄壁、微小、高温、旋转或不便粘贴传感器的结构。
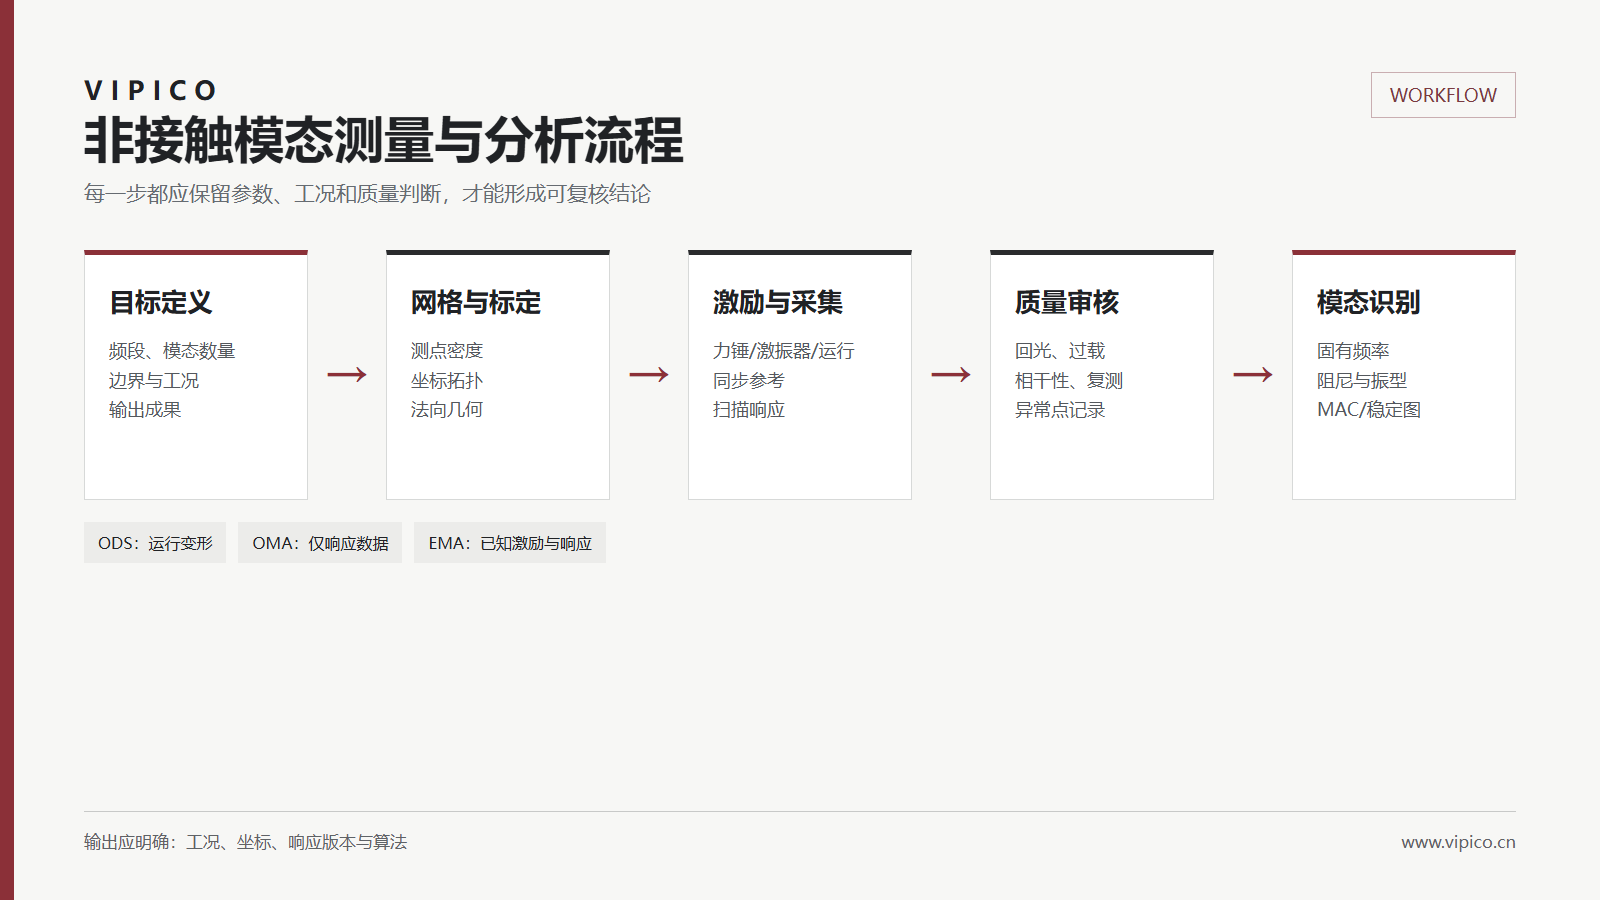
第一步:定义测试目标和边界
在布置测点前,应先明确关注频段、预计模态数量、结构边界、运行工况和最终输出。自由—自由、夹持、装机等边界会显著改变固有频率和振型,报告必须记录支撑、预紧、温度、转速等条件。
第二步:建立测量网格和坐标
测点密度要能够描述预期振型。曲率大、连接处、根部和可能出现局部模态的区域通常需要加密;平坦、刚性较高且变化缓慢的区域可适当稀疏。测点不仅是编号,还应关联坐标、拓扑和测量方向。
第三步:选择激励与参考
| 方法 | 激励与参考 | 适用任务 | 主要输出 |
|---|---|---|---|
| EMA实验模态 | 力锤或激振器力参考 + 多点响应 | 可控试验、仿真对标、需要FRF | 固有频率、阻尼、振型、FRF |
| OMA运行模态 | 环境/运行激励未知,使用多点响应及固定公共参考 | 大型结构、运行设备、难以测力 | 固有频率、阻尼、振型 |
| ODS运行变形 | 扫描响应;可信相位通常需要公共参考 | 观察特定转速或频率下的实际变形 | 目标频率下的运行振型 |
第四步:扫描采集与数据审核
采集阶段要同时监控激光回光、量程过载、采样率、通道同步和参考信号。扫描系统还需记录每个测点的到位与稳定状态。对异常点应保留原因与复测版本,不能只覆盖原始数据。
- 采样率应高于关注最高频率并设置合理的抗混叠滤波。
- EMA中检查力窗、响应窗、双击、泄漏和相干性。
- OMA中关注数据平稳性、工况变化和固定参考质量。
- 曲面测量应同时保留原始LOS响应与法向补偿版本。
第五步:模态识别与质量验证
识别算法可以包括P-LSCF/PolyMAX、EFDD、SSI-COV或SSI-DAT。算法给出的候选极点不是最终结论,还需结合稳定图、CMIF、MAC、MPC、阻尼合理性、振型连续性和重复试验进行筛选。
| 验证项 | 要回答的问题 | 常见异常 |
|---|---|---|
| 稳定性 | 频率、阻尼和振型是否随模型阶次稳定 | 伪极点或邻近模态混叠 |
| MAC/Auto-MAC | 不同振型是否重复或高度相关 | 测点不足、方向错误、模态分离不充分 |
| 重复测量 | 更换激励点或重复采集后结论是否一致 | 边界变化、非线性、工况漂移 |
| 有限元对标 | 试验和仿真的坐标、边界与质量是否一致 | 模型简化或测试附件影响 |
常见问题
非接触模态测量是否完全不需要接触传感器?
不一定。EMA通常仍需力传感器;扫描测试也可能使用一个固定参考传感器。非接触主要指响应测点不需要粘贴大量传感器。
测点越多,模态结果一定越好吗?
不是。测点要覆盖振型空间特征;如果参考差、边界不稳定或采样不合理,单纯增加测点不能提高可信度。
ODS图就是模态振型吗?
不是。ODS表示特定运行频率下结构的总响应,可能包含多个模态、受迫响应和工况影响。
