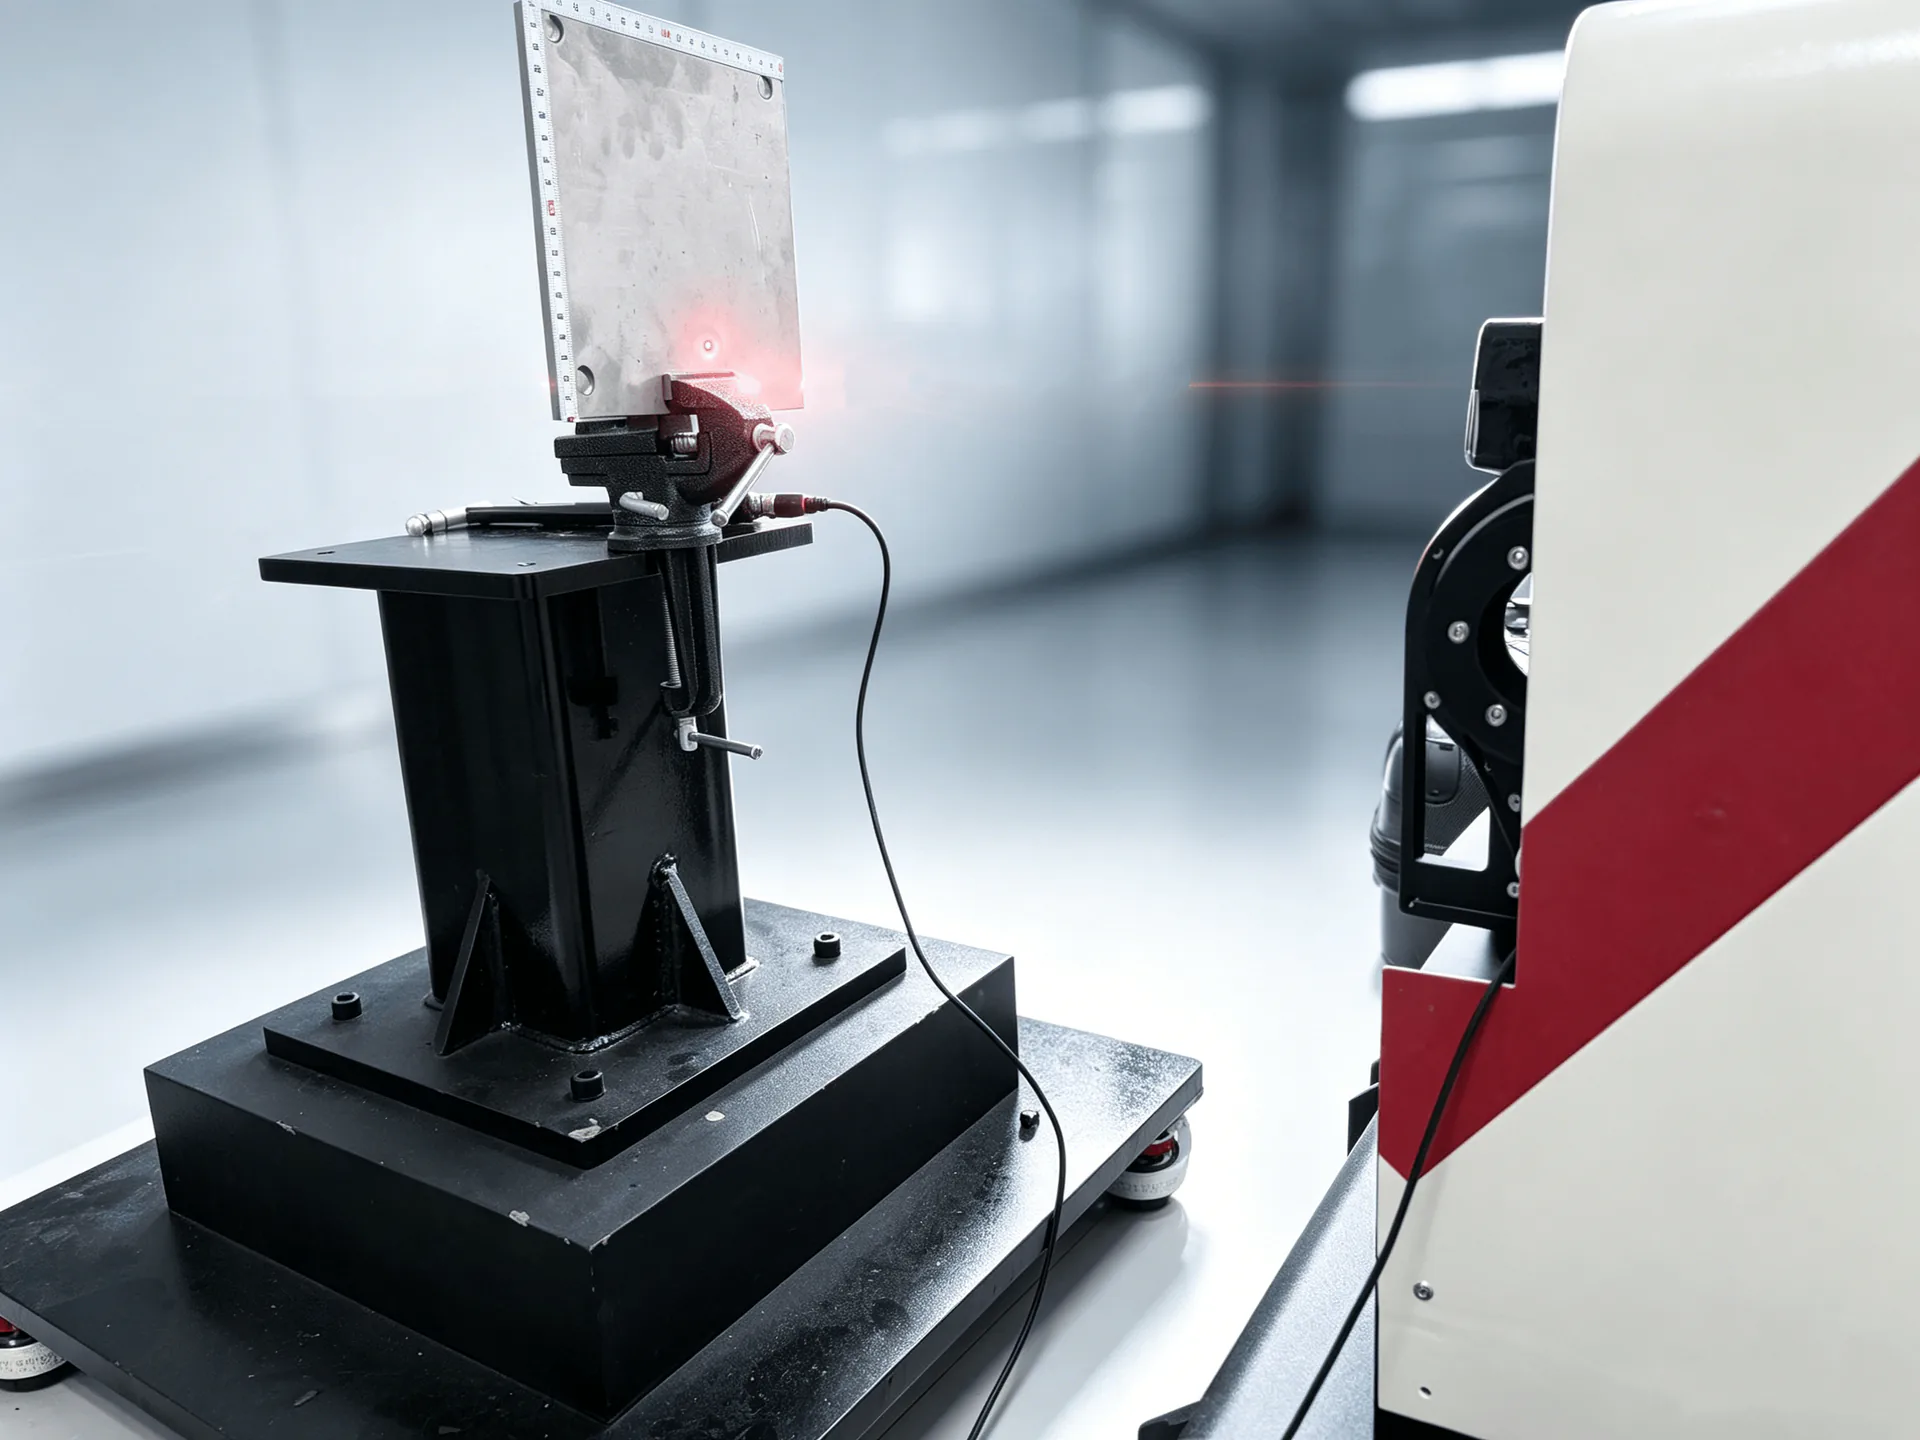
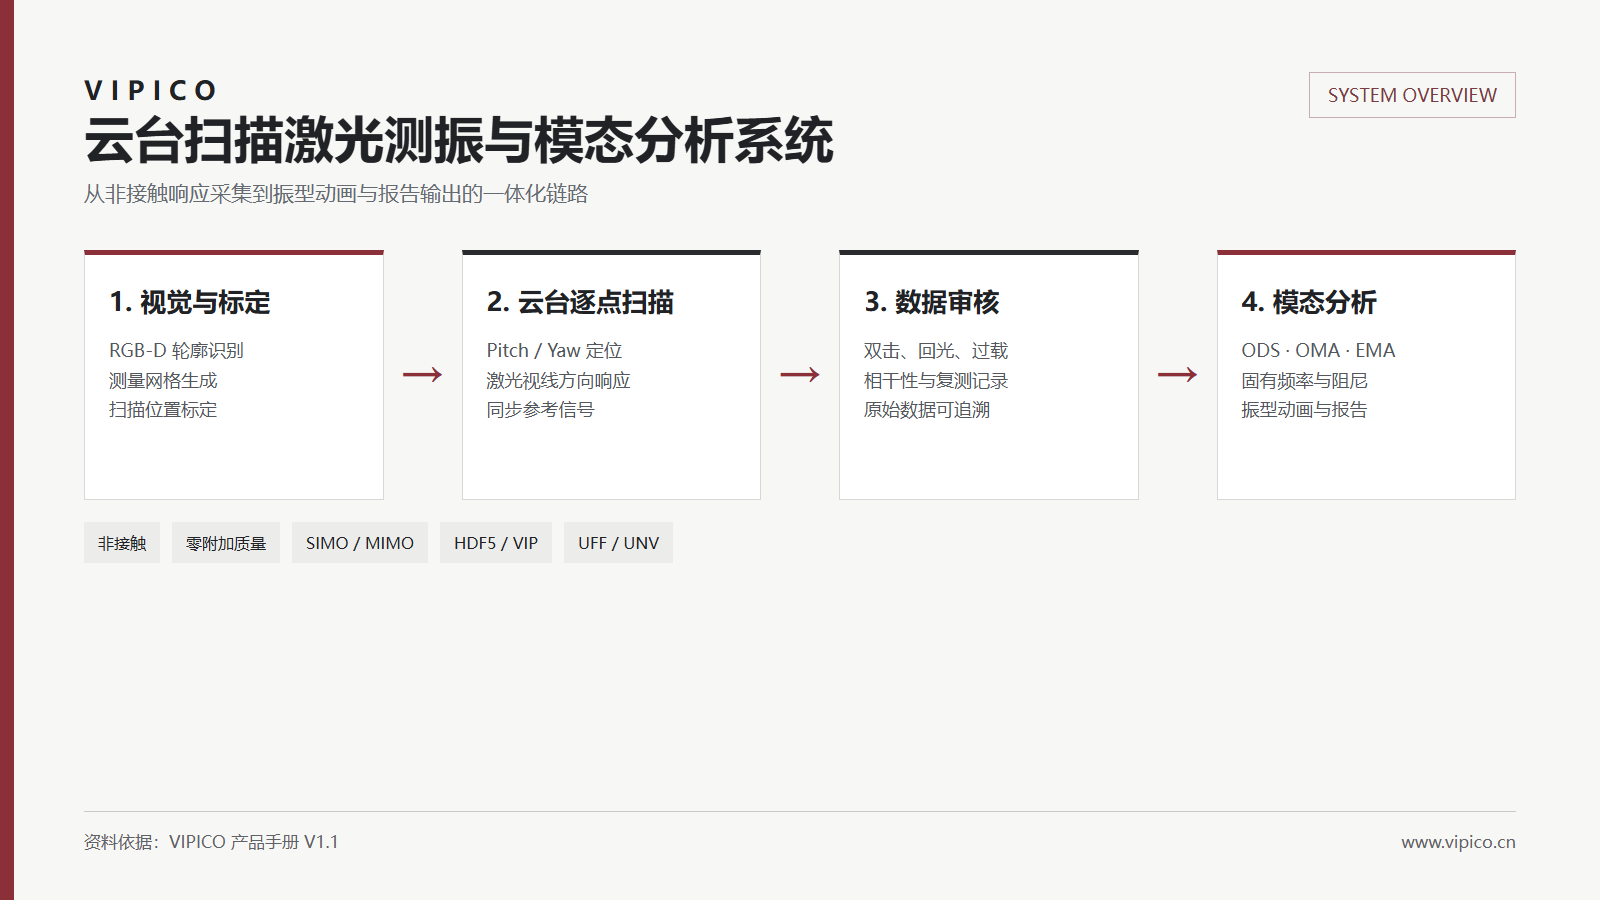
VIPICO云台扫描激光测振与模态分析系统是一套面向大视场、多测点结构的非接触测试平台。系统把激光测振前端、Pitch/Yaw二维角度定位、RGB-D视觉标定、同步数据采集以及ODS、OMA、EMA模态分析连接成一条可追溯的工程流程,适用于轻质、薄壁、旋转、高温或不便粘贴传感器的对象。
与单点激光测振仪相比,这套系统的重点不是简单增加一个转动机构,而是把测点拓扑、扫描定位、公共参考、质量审核和模态结果放在同一工程中管理。其目标是减少人工布点和反复对齐,让扫描结果能够直接进入后续的模态测量与模态分析。
系统由哪些部分组成
| 组成 | 主要作用 | 工程关注点 |
|---|---|---|
| 激光测振前端 | 非接触测量目标沿激光视线方向的振动,可输出位移、速度或加速度信号 | 量程、带宽、回光质量与视线方向 |
| 二维角度定位机构 | 通过Pitch/Yaw驱动光斑逐点到达测量网格 | 定位精度、稳定时间、软件限位与回零 |
| RGB-D视觉设备 | 完成轮廓识别、网格生成、标定与法向几何计算 | 表面材质、深度质量与标定误差 |
| 同步采集设备 | 同步采集扫描响应、固定参考和力信号 | 采样率、通道同步、过载与相位一致性 |
| 上位机软件 | 组织参数配置、扫描、审核、ODS/OMA/EMA、报告与交换 | 数据版本、算法条件与审计记录 |
核心能力与技术边界
根据产品手册V1.1,系统的云台扫描范围为Pitch -90°~+90°、Yaw -180°~+180°,标称扫描速度30°/s;分析频率上限、通道数量和测量分辨率会随所配置的激光测振前端与DAQ变化。实际项目应以合同配置、校准状态、被测表面和现场条件为准。
- 非接触、零附加质量:适合加速度计可能改变动力学特性的轻质结构。
- 多方法分析:支持ODS运行变形、OMA运行模态和EMA实验模态。
- 质量审核:保留回光、过载、相干性、复测版本和参数来源。
- 数据交换:工程可保存为HDF5/VIP,并可输出Word、PDF、UFF/UNV和CSV。
适合哪些测试任务
| 对象或任务 | 为什么适合 | 建议方法 |
|---|---|---|
| 叶片、薄板、复合材料 | 接触式传感器可能带来附加质量,曲面测点较多 | 云台扫描 + EMA/OMA |
| 大型装备与远距离对象 | 需要跨区域布点,频繁移动设备会增加标定工作 | 视觉网格 + 大角度扫描 |
| 运行状态结构 | 难以布置已知激励,需要保留公共响应参考 | ODS或OMA |
| 仿真对标与模态验证 | 需要固有频率、阻尼、振型及可复核试验条件 | EMA + MAC/稳定图 |
进一步了解可查看云台扫描激光测振系统与扫描式模态测量系统,或提交被测对象、频段、距离和期望结果进行方案评估。
常见问题
云台扫描激光测振仪能否替代所有加速度计?
不能。它适合非接触、多测点和零附加质量任务;如果需要测量不可见位置、封闭腔体或特定方向的局部响应,仍可能需要接触式传感器。
系统是否直接测得三维振动?
当前核心能力是沿激光视线方向的面外/法向响应。完整三维振动需要多视角或多束测量及相应的坐标变换。
ODS、OMA和EMA可以互相替代吗?
不能简单替代。三者回答的问题、所需输入和假设不同,应根据是否能够测量激励以及测试目标选择。
